
编辑:前沿在线 编辑部
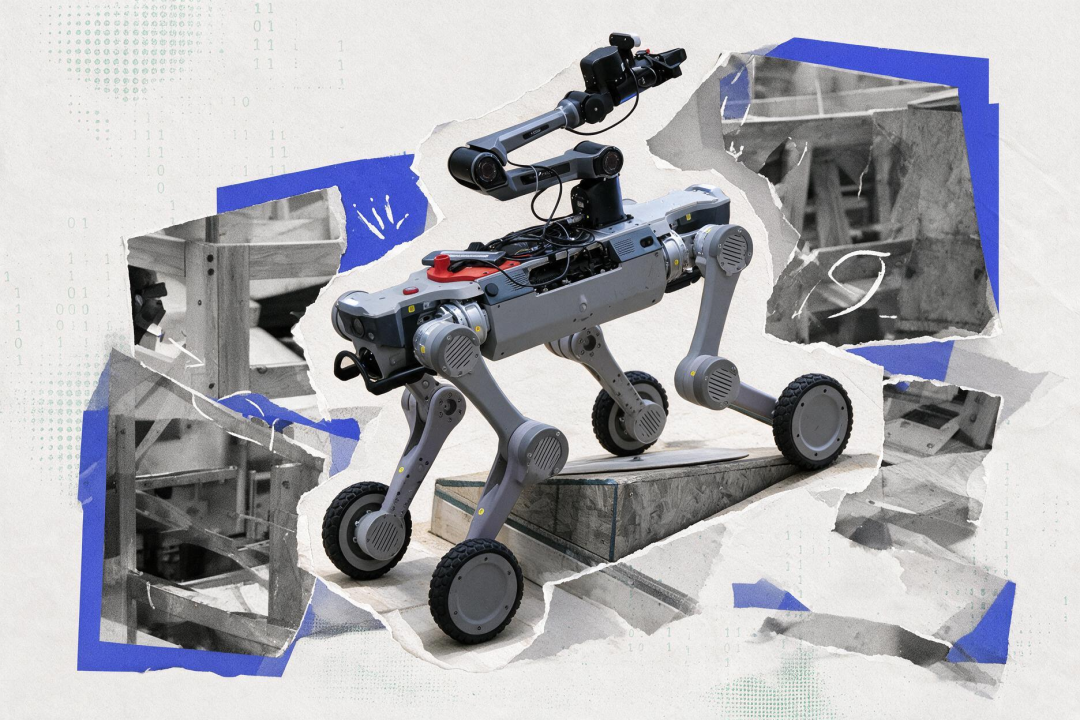
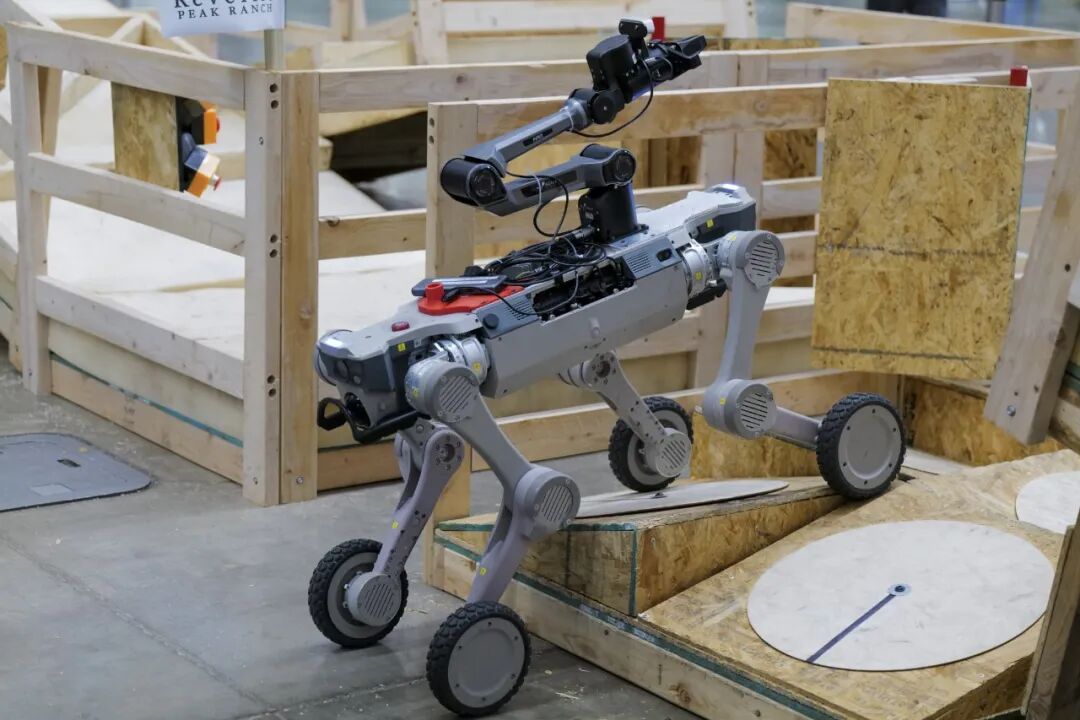
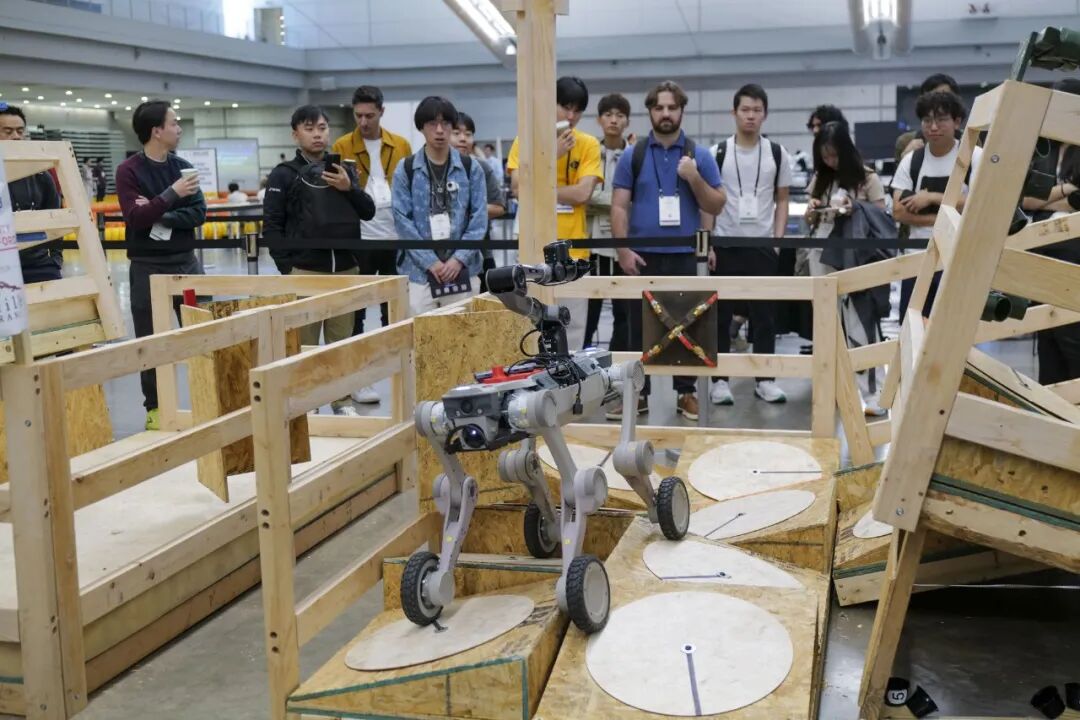
2026年9月底,美国匹兹堡,IROS足式机器人挑战赛(LRC)的赛场上,一台背着机械臂的四足机器人格外引人注意。
它需要自主感知环境、规划路线、穿越障碍,还要操作背上的机械臂完成指定任务。整套过程不依赖人工远程遥控,考验的是机器人在复杂环境中自主完成任务的能力。
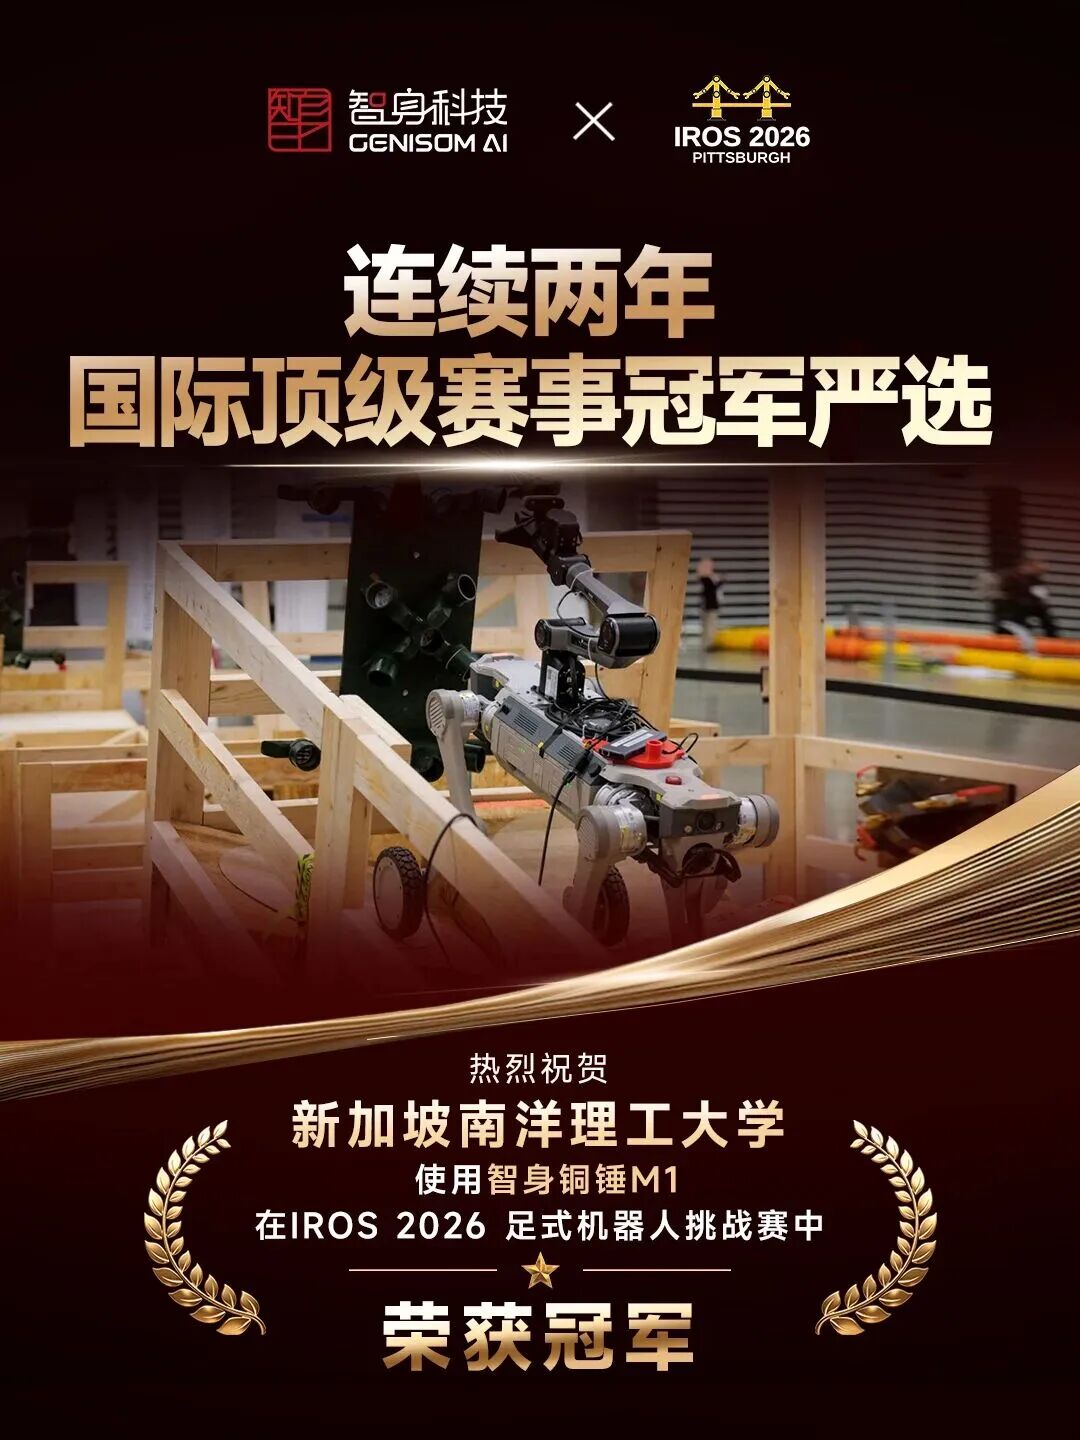
最终,来自新加坡南洋理工大学的团队,凭借这套方案拿下了IROS 2026 LRC全自主组冠军及最佳自主能力奖。
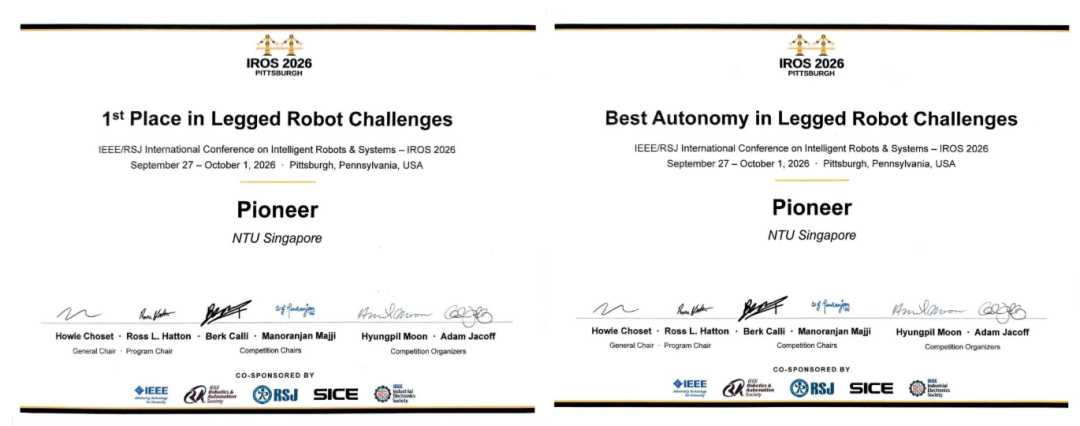
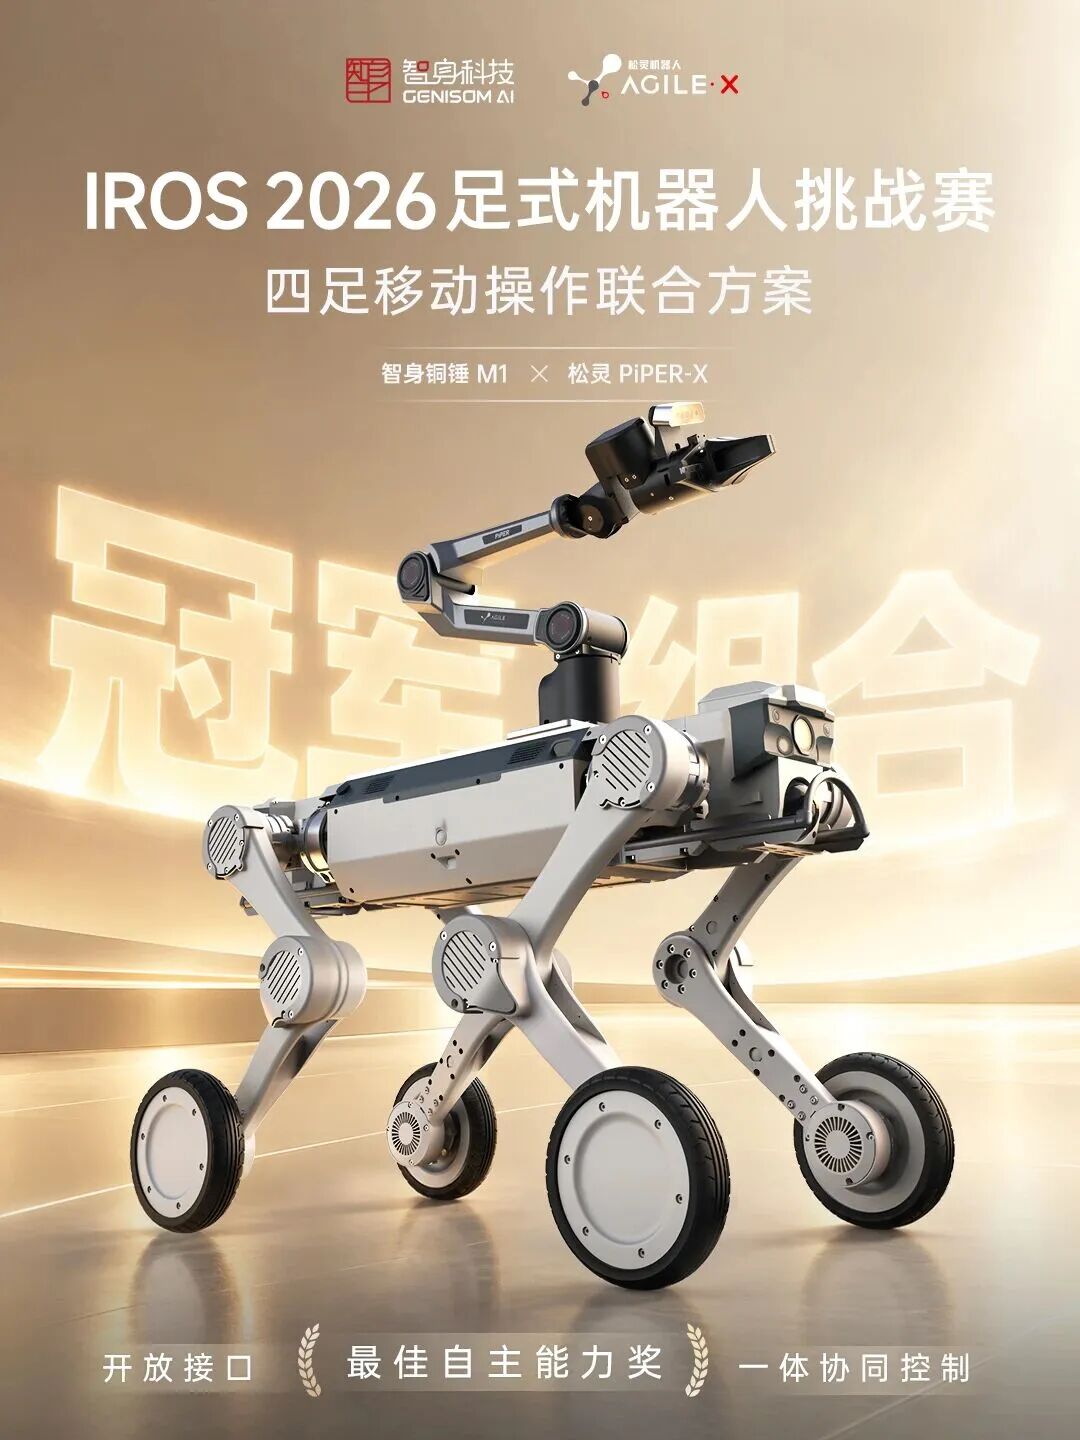
再看硬件,是两家中国机器人企业的产品组合:智身科技(GENISOM AI)旗下的四足机器人智身铜锤M1,以及松灵机器人(AgileX Robotics)的PiPER-X机械臂。
新加坡南洋理工大学团队根据赛事任务需求,选择了这两款各有所长的产品。智身铜锤M1提供四足移动、设备承载与扩展能力,松灵PiPER-X负责灵活的末端运动。团队则在硬件基础上,完成感知、规划、导航及整套自主系统的开发集成。
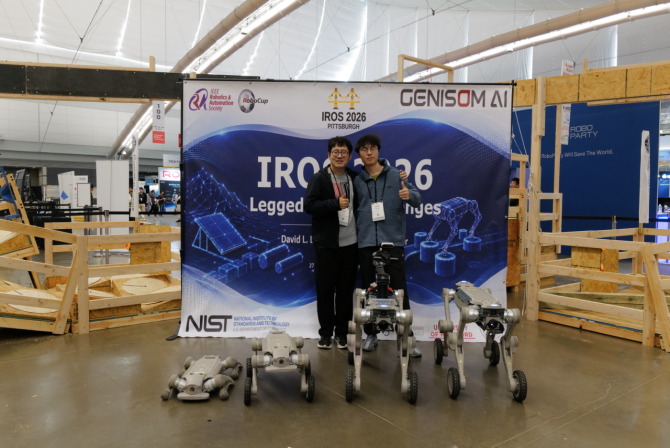
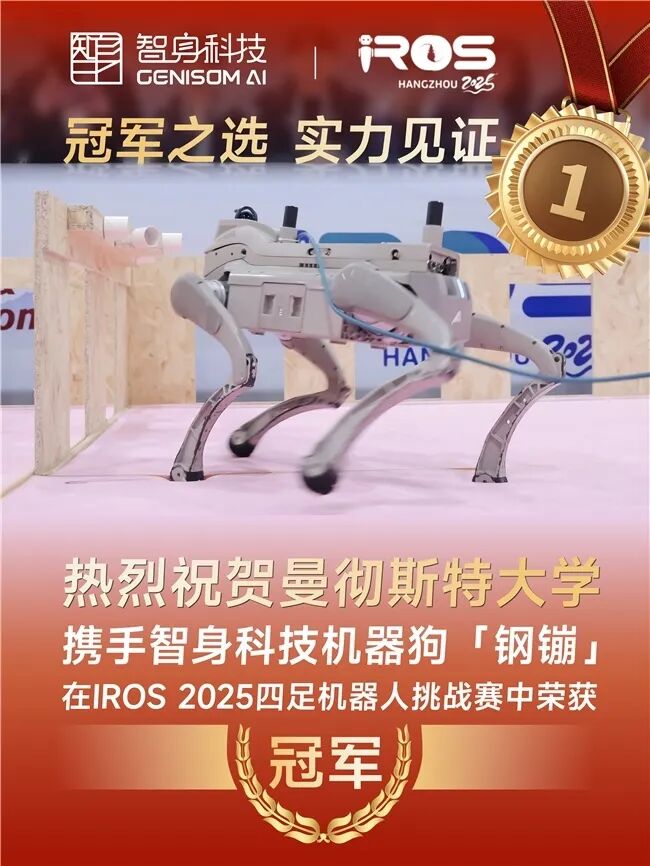
这已经是智身四足机器人连续第二年进入IROS冠军团队的方案。2025年,英国曼彻斯特大学团队使用智身钢镚L1,在IROS四足机器人挑战赛(QRC)中夺冠;
2026年,新加坡南洋理工大学团队选择智身铜锤M1,还给它背上了松灵的机械臂。
连续两年的冠军成绩当然值得关注。
奖项之外,另一条线索同样值得研究:外部高校团队正在怎样使用四足机器人,又能在这些平台上开发出什么新的能力?
过去几年,四足机器人的运动能力进步很快。能跑多快、跨多高的障碍、负载多少,始终是衡量产品的重要指标。但当机器人开始执行更加具体的任务,另一个问题也越来越重要:
到达现场以后,它还能做什么?
围绕这次冠军方案,智身与松灵同步推进联合技术展示和开发者案例内容,将以赛场中的其中一个真实任务呈现,是识别一张只露出部分图形特征的危化标签。

设计思路很直观:四足机器人先接近目标,背上的机械臂再带动深度相机调整位置和角度,帮助视觉系统获取有效图像,最终完成识别与结果回传。
这个任务有意思的地方在于,机械臂并不是用来抓东西的。
它要做的,是帮机器人找到一个合适的观察角度。
机器狗有了机械臂,为什么先用它来找角度?
给四足机器人装机械臂,这条路其实已经探索了很多年。
2021年,波士顿动力就展示过Spot搭载机械臂后的各种操作:开门、拨动开关、抓取物品,也能利用末端相机开展设备检查。

学术界同样有不少积累。瑞士苏黎世联邦理工学院的ALMA项目,将ANYmal四足机器人与DynaArm()机械臂结合,研究复杂环境中的移动操作和全身协同控制。
两种硬件各有优势。四足机器人能够在复杂地形中移动,机械臂则擅长在局部空间内完成灵活的末端运动。将它们组合起来,机器人就能够执行更加丰富的任务。
不过,行业聊起足臂协同,往往更容易把注意力放在抓取和物理操作上。
新加坡南洋理工大学团队采用的硬件组合,以及智身与松灵正在推进的检测案例,恰好展示了机械臂的另一种用途:它可以不直接接触目标,而是带着传感器调整观察位置。
拿工业巡检来说,机器人已经来到设备旁边,要查看的仪表却安装在侧面,或者某个标识受到周围结构遮挡。固定相机难以获得合适的画面,怎么办?
可以调整机器人本体的位置,也可以改变传感器的观察角度。云台主要改变相机朝向,而机械臂还能在自身工作空间内调整相机的三维位置和姿态,从不同距离、不同角度获取信息。
这与机器人领域的主动视觉(Active Vision)研究思路相契合。
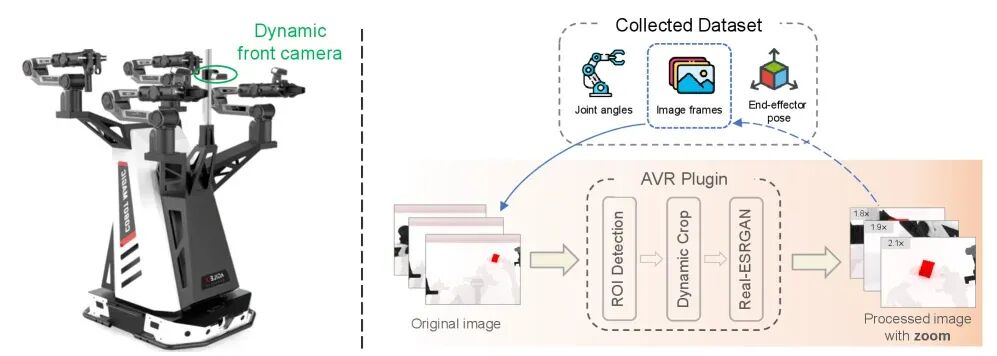
过去谈机器人视觉,大家更多关注相机分辨率、识别算法和准确率。这些当然重要,但随着机器人开始自主执行任务,如何获得图像,也成了感知系统需要考虑的问题。
识别算法可以越来越强,在实际检测任务中,机器人同样需要获取有效的图像。目标受到遮挡、观察角度不合适,可能需要感知算法与传感器运动能力共同发挥作用。
这时候,让相机主动调整位置,就是一种很实际的思路。
局部危化标签识别恰好提供了一个例子。
四足机器人将相机送到目标附近,机械臂再调整位置和姿态,为后续识别获取更合适的图像。
值得区分的是,机械臂能够调整相机位姿,而具体怎样选择观察位置、如何完成自主感知,则取决于整套系统的感知与控制设计。
两种能力结合起来,才有机会应对更加复杂的观察任务。
机器人的视觉能力,不只体现在拿到图像之后识别得有多准,也体现在它能否获得完成任务所需要的信息。
这也是此次方案值得关注的地方。
机械臂搭载相机本身并非一条全新的技术路线,但智身铜锤M1与松灵PiPER-X的组合,让移动平台与末端设备可以围绕具体检测任务展开协作。
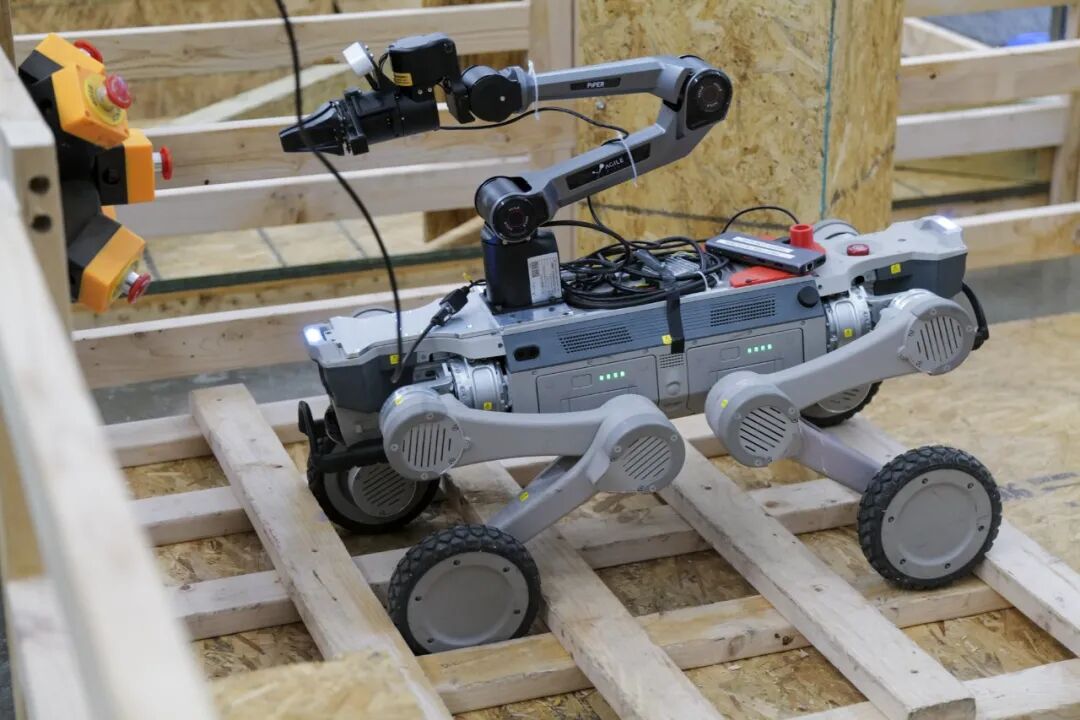
从机械臂参与抓取,到参与环境感知,足臂协同正在延伸出更加丰富的应用方式。
而这些任务能否完成,很大程度上取决于移动平台与机械臂自身提供了怎样的能力。
从移动到观察,两个硬件平台各有分工
先看智身铜锤M1。
在本届LRC比赛中,四足机器人需要面对不同形式的复杂地形和障碍,同时携带背部机械臂及相关设备完成自主任务。
对智身铜锤M1来说,这既是运动能力的展示,也体现了设备承载和硬件扩展能力在系统应用中的价值。
当四足机器人开始承担更加丰富的任务,背部能够安装什么设备、传感器和计算模块如何接入、供电与通信怎样配合,都会影响后续的系统设计。
智身铜锤M1的背部上装平台,以及扩展供电、通信接口,为外部设备的集成提供了硬件基础。
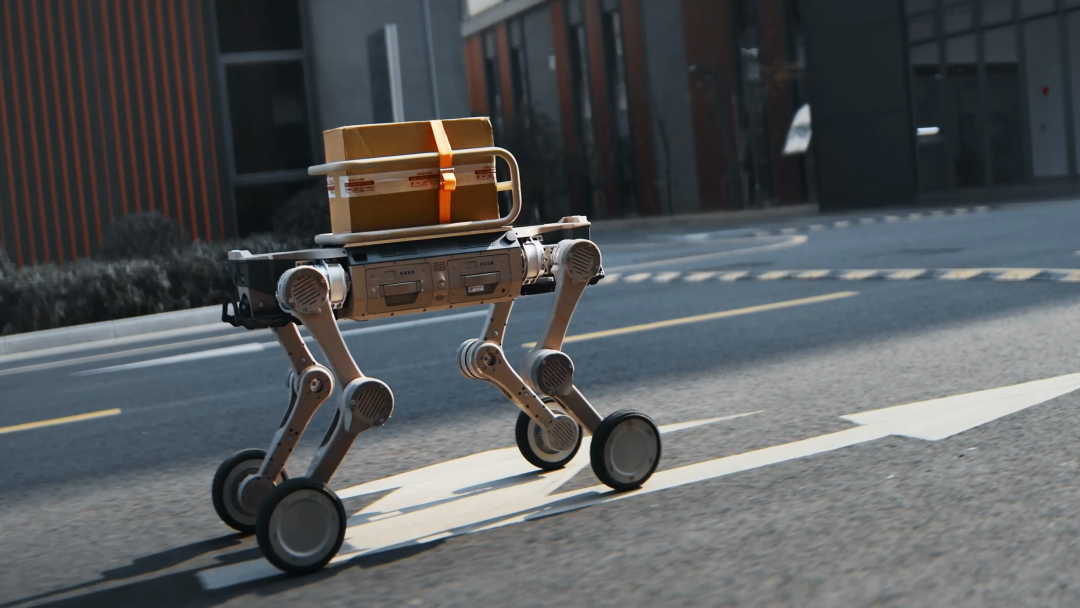
这也是高校团队选择机器人平台时会考虑的重要因素。除了运动能力,承载能力、扩展条件和配套开发资源,同样关系到具体研究任务能否顺利开展。
新加坡南洋理工大学团队根据赛事任务需求,选择智身铜锤M1作为移动平台,并搭载松灵PiPER-X机械臂。
两款产品在移动、承载、扩展及末端运动方面各有优势,为团队开展自主系统开发提供了相应的硬件条件。
等智身铜锤M1将整套设备送到目标附近,就轮到PiPER-X发挥作用。
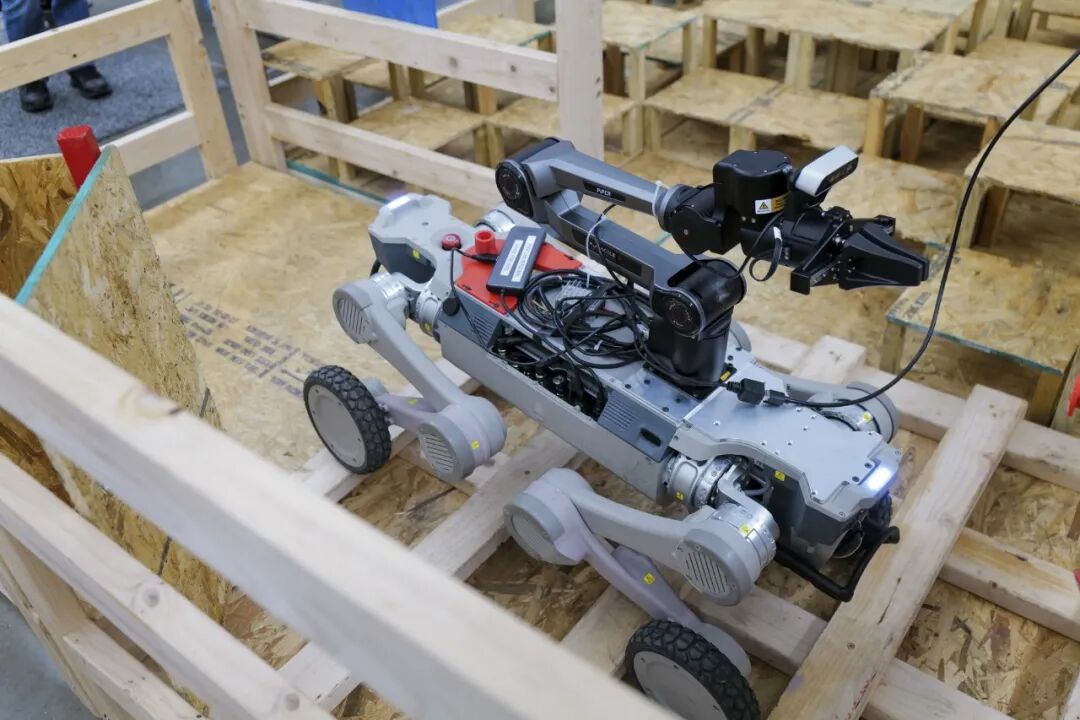
松灵PiPER-X是一款六自由度机械臂,采用末端球腕关节设计,具备可编程的末端运动与灵活的姿态调整能力,有效负载为1.5kg。
在此次足臂协同方案中,它为机器人提供了能够在局部空间内调整末端位置和姿态的能力。
围绕局部危化标签识别的技术展示,便利用这一特点,带动末端深度相机调整观察位置。
按照设计的任务流程,机器人移动到目标区域、机身稳定后,机械臂展开,调整相机与目标之间的距离和角度,视觉系统获取图像并完成识别,随后记录和回传结果。
同样的末端运动能力,还可以通过搭配夹爪或其他工具,进一步探索物料抓取、按键触控、阀门操作等任务。
而在这套检测案例中,PiPER-X主要承担的是相机位姿调整,充分发挥机械臂在局部空间内灵活运动的优势。
一台负责大范围移动,一台负责末端的精细运动。
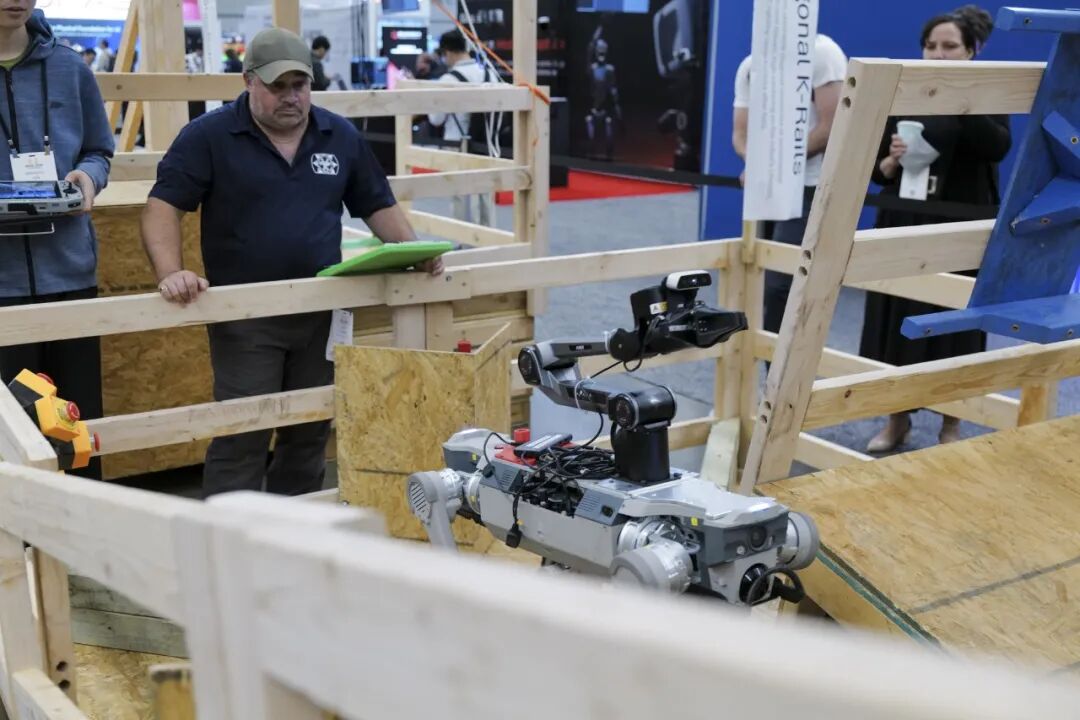
智身铜锤M1与松灵PiPER-X的产品特性,契合了新加坡南洋理工大学团队的赛事任务需求。
基于两款产品提供的移动、承载与末端运动能力,团队进一步完成自主感知、导航、规划及系统集成,让整套系统能够在没有人工远程遥控介入的情况下完成指定任务。
这一过程涉及不少具体的工程工作。
例如,机械臂安装在四足机器人背上,开发者需要处理不同设备之间的坐标关系。移动、机械臂操作及各个任务环节,也需要通过系统调度有序衔接。在搭载相机的检测方案中,还涉及相机标定()、图像采集和识别结果回传等技术工作。
这些细节说明,硬件选型与自主系统开发是紧密联系的。
选择什么样的四足平台和机械臂,会影响整套系统能够怎样搭建;而感知、规划与任务调度,又让这些硬件能力按照具体任务要求发挥作用。
这次冠军方案的一个可取之处,是高校团队根据赛事需求,选择了智身与松灵两款具备成熟产品能力的硬件,再通过自主开发,将它们组织成一套能够执行具体任务的系统。
对机器人系统研发来说,选对硬件、用好硬件,本身就是工程能力的一部分。
智身与松灵的产品能力,为这套方案提供了扎实的基础;新加坡南洋理工大学团队的自主开发,则进一步发挥了这些硬件能力在特定任务中的价值。
最终的赛事成果,也是双方硬件能力与高校团队系统研发相互配合的体现。
连续两年进入冠军方案,智身收获的不只是一张成绩单
把两届IROS赛事放在一起看,会发现一个值得关注的共同点。
2025年,英国曼彻斯特大学团队基于智身钢镚L1开展研究;2026年,新加坡南洋理工大学团队则选择智身铜锤M1与松灵PiPER-X的组合。
两届赛事的名称、赛制和任务设置各有不同,但都呈现了外部高校团队基于智身四足机器人开展自主开发,并取得冠军成绩的实践。
如果只把这理解成连续两年的赛事曝光,多少有点低估这些案例的价值了。
对机器人企业来说,产品进入高校研究团队的开发方案,有着与单独展示产品性能不同的意义。
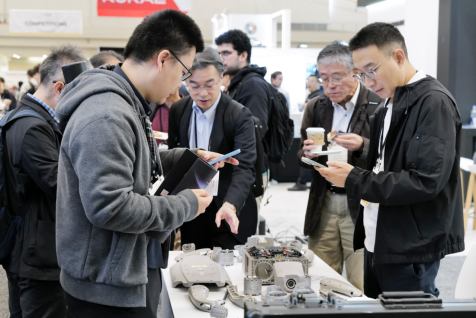
研究人员会根据自己的课题选择机器人。有人研究自主导航,有人研究环境感知,也有人希望把机械臂、相机、计算设备和移动底座结合起来,构建一套新的自主系统。
他们自然会关注运动性能和负载能力,同时也很在意接口是否方便调用、机身状态能否获取、外部设备是否容易接入,以及有没有配套的模型、文档和开发工具。
这些能力共同决定了一款机器人平台能够支持怎样的研发工作。
以智身铜锤M1为例,背部上装与扩展接口为外部设备提供硬件集成条件。软件方面,智身也已经提供面向M1系列的SDK,以及机器人结构模型、导航和仿真等相关开发资源。
对于研究团队而言,这意味着可以围绕现有移动平台继续开展设备控制、系统建模和算法开发。
具体接口的使用,则可根据相应机型与软件版本进行匹配。
松灵PiPER系列也是机器人科研、教学和二次开发领域较为主流的轻量化机械臂产品之一。
除了机械臂自身的运动性能,其ROS支持、SDK和相关开发资源,也为移动操作、视觉感知及机器人系统集成提供了便利。
这也让此次合作多了一层值得关注的意义。
智身铜锤M1已经与PiPER-X这样的主流机械臂完成实际集成,形成了一套具备赛事应用经验、可供开发者参考和拓展的成熟足臂协同解决方案。
对于高校实验室和二次开发厂商来说,这意味着可以参考已有的硬件组合与系统开发案例,在此基础上接入新的传感器、末端工具和自主算法,围绕不同研究方向与应用需求继续开发。
从产业角度看,这件事还有更长远的价值。
近年来,随着具身智能研究持续深入,机器人系统需要集成的能力越来越丰富。移动平台、机械臂、传感器、计算设备和自主算法,可以由不同团队围绕各自擅长的部分持续优化,再根据任务进行组合。

在这样的研发方式下,成熟的硬件产品和完善的开发资源,能够为外部团队提供良好的起点;而持续积累的开发案例,又有助于更多研究人员理解平台的能力与使用方式。
对于机器人厂商来说,这是一种值得长期投入的平台能力。
开放平台的价值,除了体现在产品本身的功能与开发资源上,也会通过外部团队一次次真实的开发实践不断积累。
智身连续两年进入不同高校冠军团队的方案,正提供了这样的观察样本。
不同国家的研究团队根据各自的任务需求选择产品,通过自主开发取得了具体成果。这些实践既展示了智身四足机器人的产品能力,也为后续开发者积累了可供参考的系统案例。
而智身铜锤M1与松灵PiPER-X的成功集成,则让这种平台能力进一步延伸到足臂协同领域。
此次合作也在继续向开发者群体延伸。
目前,智身与松灵联合推出的《四足移动操作联合方案》视频已经发布。两款产品如何组合,四足移动与机械臂运动如何协同,从实际演示中可以看得更加直观。
后续,双方还计划通过直播,进一步讲解新加坡南洋理工大学团队在IROS赛场上的真实案例,分享产品选型、系统集成与自主任务执行的技术思路。
从赛事成果到联合方案演示,再到后续的案例讲解,智身与松灵正在让更多高校团队、开发者和二次开发厂商,有机会了解这套方案是如何搭建和应用的。
对两家企业而言,这既是产品能力的展示,也是在持续积累面向开发者的实际应用案例。
一张危化标签,连接着更实际的应用需求
再回到那张只露出部分图形特征的危化标签。
为什么这个任务值得单独讨论?
因为它涉及的,是很多实际环境中都会遇到的问题:机器人到达目标附近之后,怎样获得需要的信息?
在化工设施、能源设备和电力巡检等场景中,工作人员需要检查不同位置的仪表、标识和设备状态。
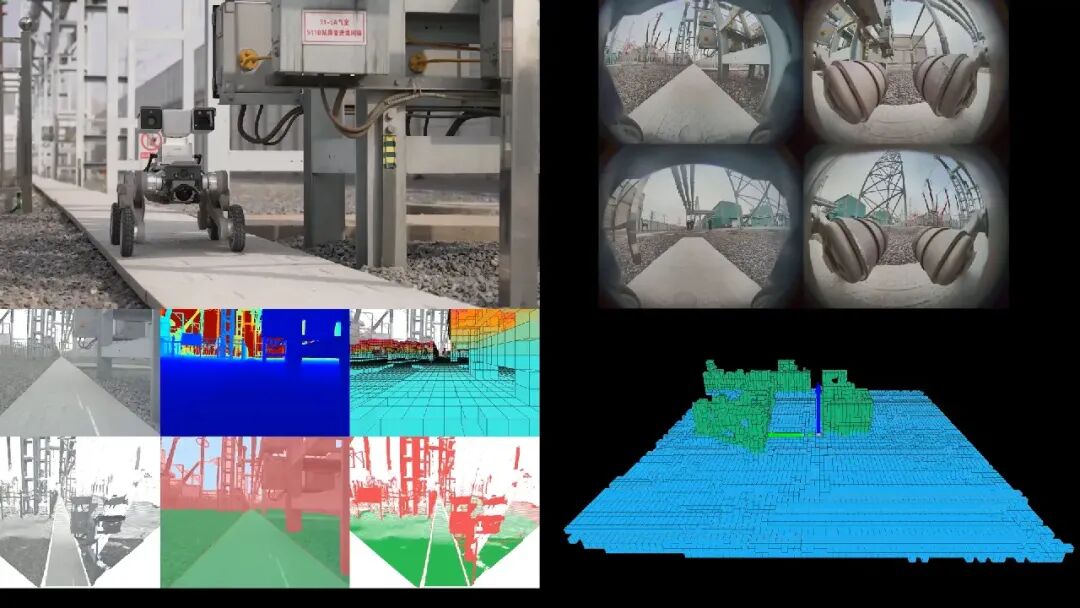
有些目标位于高处,有些安装位置特殊,还有些区域存在人员接近风险。
机器人如果能够进入现场,获取有效的观察信息,再把结果传递给工作人员或相关系统,就能为现场检测和巡检工作提供新的技术支持。
四足机器人与机械臂的组合,为这类任务提供了一种灵活的实现方式。
移动平台负责将传感器送到目标附近,机械臂根据任务需要调整相机位置,感知系统获取并处理现场信息,再将结果回传。
这也解释了局部危化标签识别任务的应用意义。
机器人进入工业现场,可以承担不同类型的工作。除了抓取、搬运或设备操作,现场观察与信息采集同样是非常重要的一类任务。
设备状态怎么样、标识能否辨认、目标区域是否存在异常,都需要依靠有效的信息获取与处理。
对于部分巡检和危险环境观察场景而言,机器人能够可靠地抵达目标、获取信息并完成回传,本身就具有明确的应用价值。
如果这些工作能够由机器人承担一部分,也有机会减少人员直接进入高风险区域的需要。
从技术路线来看,智身铜锤M1与松灵PiPER-X的组合,为这类需求提供了值得继续探索的方案。
四足平台发挥移动与承载优势,机械臂负责调整传感器位姿,感知系统则根据现场信息完成相应处理。整个过程围绕明确的任务目标展开,各个环节的分工也比较清晰。
当然,从赛事任务验证到实际工业应用,还需要结合不同场景,对可靠性、安全性和环境适应能力开展相应的测试与优化。
这也是机器人技术走向各类工业环境时普遍需要经历的工程过程。
而这类任务的研究价值,在于能够围绕移动、观察、识别和结果回传,形成完整的技术流程,为后续更加丰富的应用提供参考。
再往外看,这套组合能够研究的任务也不止于视觉检测。
机械臂可以搭配相机、夹爪或其他末端工具,四足平台可以增加不同类型的传感器和计算设备。开发者再围绕具体场景设计自主系统,同一类硬件组合便有机会延伸到不同应用方向。
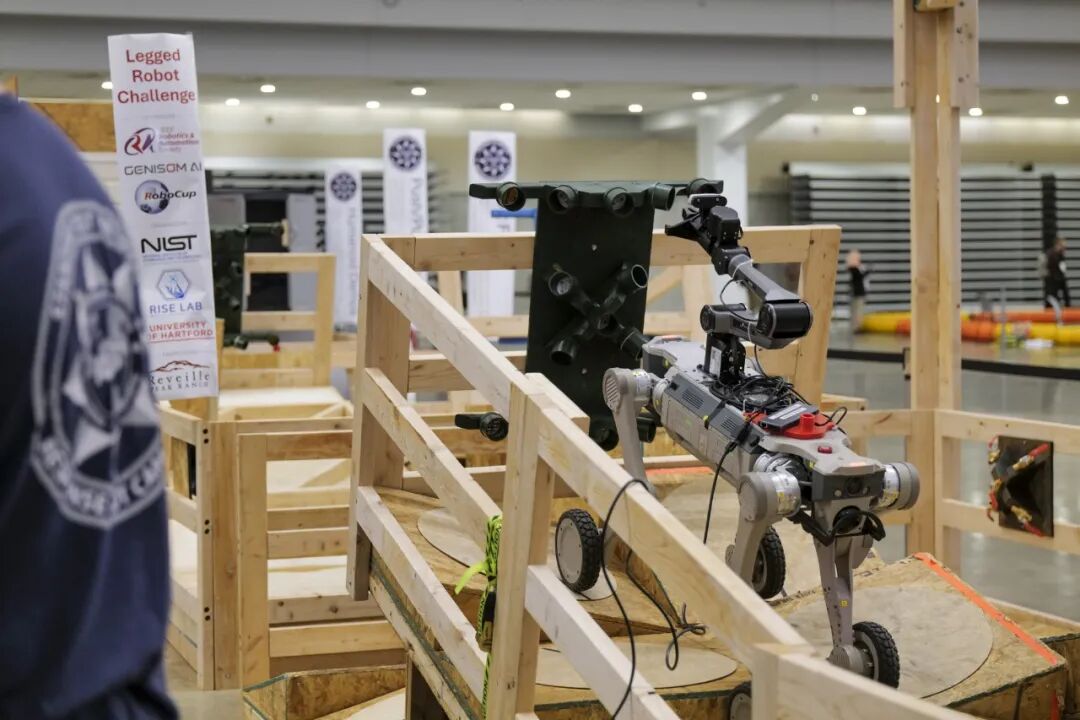
它可以是一套灵活的观察设备、一套移动检测系统,也可以成为面向更多任务的移动操作平台。
这也是足臂协同值得期待的地方。
四足机器人的移动、承载与扩展能力,叠加机械臂灵活的末端运动,让机器人能够围绕具体场景形成更加丰富的任务组合。
机器人能够抵达哪里,当然重要;抵达以后,能够怎样感知环境、与环境交互,同样值得研究。
落地有多深,还要看展会之后
回头看这次IROS,值得关注的不只是机器狗背上多了一台机械臂。
新加坡南洋理工大学团队根据任务需要,选择了智身铜锤M1与松灵PiPER-X,再通过自主开发,把移动、感知和末端运动组织成了一套能够执行具体任务的系统。
这也是此次方案有意思的地方。
技术进步既来自硬件和算法能力的持续提升,也来自不同成熟技术的有效组合。选择什么产品、怎样搭建系统、如何围绕任务发挥各自优势,同样体现着工程创新的价值。
对于智身来说,连续两年进入不同高校冠军团队的方案,让四足平台的开发价值有了更具体的体现。

而与松灵主流机械臂的成功集成,也为后续高校研究和二次开发提供了可以参考和拓展的足臂协同解决方案。
过去几年,四足机器人的运动能力进步很快。随着这些能力不断与感知、操作和自主规划相结合,机器人能够承担的任务也在持续丰富。
未来这些产品能进入多少种应用场景,除了看厂商持续提供怎样的产品能力,也要看开发者能够在这些平台上创造什么。
下一次让人眼前一亮的机器人应用,未必来自一项全新的硬件发明。
也可能只是有人把几种已经成熟的技术能力组合起来,解决了一个过去不容易解决的具体问题。
END –
